Qu’est-ce qu’un PSOM (Power System On Module) ?
Devant le défi que représente la conception d’un système d’alimentation complet, beaucoup d’équipes en robotique et en systèmes embarqués cherchent maintenant une solution intégrée plutôt qu’une conception au niveau des puces. La motivation est la même que celle qui a fait passer les concepteurs des cartes processeur sur mesure aux SOM de calcul : le délai de mise en marché, la fiabilité, et le simple fait que l’alimentation est rarement le produit qu’ils cherchent à bâtir.
Cet article présente le concept de PSOM (Power System On Module) et compare deux approches : bâtir un système d’alimentation à partir de puces, ou en intégrer un sous forme de module.
Vous connaissez déjà ce principe du côté du calcul
Si vous avez construit quoi que ce soit avec du calcul sérieux depuis dix ans, vous avez utilisé un SOM (System On Module) : un système informatique complet sur une seule carte, avec le processeur, la mémoire vive, le stockage et le séquencement d’alimentation déjà réglés, qu’on dépose sur sa carte porteuse. Plus personne qui conçoit un robot ou un produit embarqué aujourd’hui ne route la mémoire DDR de son processeur principal. On achète un Jetson, un Raspberry Pi Compute Module ou un SOM i.MX, et on consacre son temps d’ingénierie à ce qui distingue réellement son produit.
Le SOM s’est imposé parce qu’il a déplacé la frontière d’abstraction. Au lieu de concevoir au niveau de la puce, on intègre au niveau du système : un sous-système éprouvé et testé, avec une interface documentée.
Les fabricants de puces ont fait quelque chose de semblable à l’intérieur même de la conversion de puissance. Un module d’alimentation CC/CC moderne réunit le contrôleur, les MOSFET et l’inductance dans un seul boîtier : au lieu de calculer les courants de saturation de l’inductance et les réseaux de compensation pour chaque rail, on place une pièce et on choisit des condensateurs. Le circuit intégré utilisé sur notre NanoBuck en est un exemple. Mais un module d’alimentation reste un composant, un seul étage de conversion. Le système d’alimentation d’un vrai produit, c’est plusieurs de ces étages, plus la protection, le séquencement, la surveillance et la commande, et cette intégration au niveau du système est restée un exercice de conception au niveau des puces.
Qu’est-ce qu’un PSOM ?
Le PSOM applique l’idée du SOM au système d’alimentation. Il met un système d’alimentation complet sur un seul module au lieu d’un seul étage de conversion, et il ajoute habituellement une interface de communication pour que votre logiciel puisse le configurer et lire ce qu’il fait. Cela décrit une famille de modules plutôt qu’une carte en particulier, et il en existe deux grands types aujourd’hui.
Un PSOM de batterie gère tout ce qui se trouve entre les cellules de la batterie et vos charges :
- Gestion de batterie : surveillance des cellules, équilibrage et protection
- Charge : un chargeur complet avec un vrai étage d’entrée, par exemple USB-C PD
- Jauge de charge : état de charge et état de santé précis
- Rails de sortie régulés : les tensions sur lesquelles votre système fonctionne réellement
- Systèmes de sécurité : précharge, protection contre les inversions de polarité et gestion des défauts
- Interface de communication : configurer le système, le commander et suivre la télémétrie depuis votre logiciel
Un PSOM de distribution est un arbre d’alimentation complet sur un module. Une seule tension à l’entrée, plusieurs rails gérés à la sortie :
- Régulation multi-rails : par exemple 12 V, 5 V et 3,3 V à partir d’un seul bus, comme notre Power Pal
- Supervision par rail : surveillance du courant, limites programmables et état power-good
- Séquencement et commande : activer et désactiver les rails par logiciel, avec un ordre de démarrage défini
- Protection et signalement des défauts : surintensité, surchauffe et un registre de ce qui a déclenché
- Interface de communication : configurer les rails, les commander et suivre la télémétrie depuis votre logiciel
Ce ne sont pas les seuls types possibles. N’importe quelle fonction d’alimentation complète peut vivre sur un module de cette façon, mais c’est du côté de la batterie et de la distribution que l’approche rapporte le plus en ce moment.
Ce que tous les PSOM ont en commun, et ce qui les distingue d’un empilement de cartes d’alimentation, c’est l’interface. Comme un SOM de calcul, un PSOM est une infrastructure programmable. Vous fixez les limites, vous lisez la télémétrie et vous branchez la gestion des défauts dans votre logiciel applicatif au lieu de refaire du matériel.
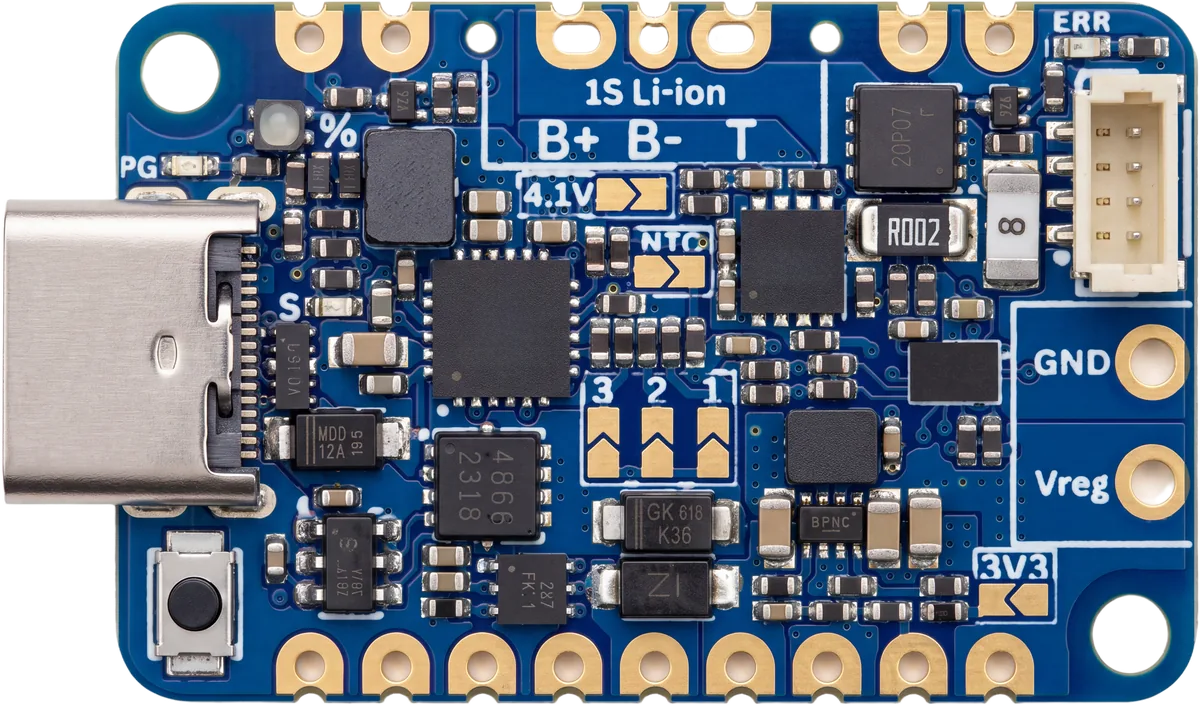
Battery Pal, un exemple de PSOM pour systèmes embarqués. Charge USB-C PD, protection de cellule dédiée, contrôle de charge géré en température, jauge de charge et une sortie abaisseur-élévateur régulée sur une seule carte : tout ce qui se trouve entre la batterie et la charge est géré.
Ce qu’il faut pour bâtir ça à partir de puces
Pour voir ce qu’un PSOM remplace, regardez ce qu’exige un système d’alimentation sur batterie de qualité production quand on part des fiches techniques des circuits intégrés. Le cas de la batterie est le plus exigeant, mais la distribution suit le même parcours avec moins de chapitres.
Gestion de batterie. Choisir un circuit de surveillance et de protection adapté à votre nombre de cellules et à votre chimie, configurer les seuils de protection, puis concevoir l’étage de FET pour votre courant de décharge, avec une mesure de courant routée en Kelvin et un placement soigné de la thermistance. Ratez une seule de ces étapes et le mode de défaillance n’est pas un bogue. C’est un bloc-batterie endommagé, ou un incendie.
Charge. Choisir une topologie qui convient à votre source d’entrée et à la tension du bloc. Si l’entrée peut être au-dessus comme en dessous de la tension du bloc, ça veut dire abaisseur-élévateur, l’une des conceptions d’alimentation les plus difficiles à stabiliser. USB-C Power Delivery ajoute par-dessus un contrôleur de plus et une liste de conformité de plus.
Jauge de charge. Une lecture de tension n’est pas un état de charge, surtout avec des chimies à courbe plate comme le LiFePO4. Une vraie jauge, ça veut dire un circuit de jauge dédié et des semaines de caractérisation de vos cellules en particulier.
Régulation. Votre système fonctionne sur du 12 V, du 5 V et du 3,3 V, pas sur « la tension de la batterie », et chaque rail est une conception de convertisseur à part entière. À répéter pour chaque rail.
Sécurité et séquencement. Une précharge pour que le courant d’appel ne soude pas les contacts et ne fasse pas chuter la tension, une protection contre les inversions de polarité, et un comportement défini pour chaque défaut.
Micrologiciel et télémétrie. Si vous voulez connaître l’autonomie restante, l’état du bloc-batterie ou la raison d’un arrêt, ou encore ajuster les tensions de sortie et les limites de courant en cours d’exécution, vous écrivez maintenant du micrologiciel embarqué : un microcontrôleur, une pile CAN ou série, et l’intégration côté hôte qui va avec.
Puis le routage, la CEM, la validation thermique et les tests. Des chemins à fort courant à côté de mesures de précision, des convertisseurs à découpage à côté d’étages analogiques d’entrée, le tout sur la même carte. Chaque révision remet le compteur de validation à zéro.
Pris un par un, chacun de ces blocs est un problème résolu, et les solutions se trouvent dans les notes d’application et les schémas de référence. Les intégrer, c’est autre chose. C’est un projet de plusieurs mois qui exige en même temps de l’expertise en électronique de puissance, en batterie, en micrologiciel et en routage, et qui doit être repris à zéro pour chaque produit. C’est l’équivalent, côté alimentation, de concevoir sa propre carte de calcul. C’est possible, et parfois nécessaire, mais ce n’est presque jamais le meilleur usage de votre équipe.
Le même système avec un PSOM
Avec un PSOM, tout ce parcours devient une tâche d’intégration :
- Branchez votre bloc-batterie au module.
- Câblez vos charges aux rails régulés.
- Configurez les limites, la chimie et le comportement par l’interface de communication.
- Abonnez-vous à la télémétrie dans votre logiciel applicatif : état de charge, courant, températures et défauts.
Les problèmes d’ingénierie ne disparaissent pas. Ils sont résolus une fois, par une équipe qui ne fait que ça, et validés sur chaque unité expédiée. Les seuils de protection de votre batterie sont fixés par des ingénieurs en batterie. La topologie de votre chargeur est déjà stable. Le comportement en cas de défaut est documenté et testé. Et comme l’interface est logicielle, le système d’alimentation évolue avec votre produit : nouvelles limites, nouveaux profils de charge et nouvelle gestion des défauts, sans nouvelle révision de carte.
Un appareil à un seul rail et à fonction fixe ne justifie pas forcément un PSOM. Mais dès que votre produit a une batterie, plusieurs rails, de la charge et le moindre besoin de communiquer sur sa propre alimentation, le coût de possession d’une conception au niveau des puces dépasse le prix du module. Vous payez la nomenclature, plus des mois de temps d’ingénierie spécialisée, plus une revalidation à chaque révision. Les robots mobiles en sont l’exemple le plus clair, et le même calcul s’applique à l’automatisation industrielle, aux stations de surveillance à distance, à l’équipement de terrain et aux appareils embarqués connectés.
Des systèmes sur batterie dont les concepteurs se démarquent par le logiciel et la fonction, pas par la conception de l’alimentation. C’est là que l’argument du PSOM est le plus fort.
Pourquoi lui donner un nom ?
Parce que le modèle mental existe déjà. Plus personne ne conçoit son propre contrôleur de vol, et plus personne ne route sa propre mémoire DDR4. Le calcul est devenu un SOM. La commande de moteur est devenue un module qu’on configure ; demandez à n’importe qui a déjà utilisé un VESC ou un ODrive. L’alimentation, le sous-système dont tous les autres dépendent, est la couche qu’on refait encore à partir de notes d’application, produit après produit.
Le PSOM est la pièce manquante de ce modèle : le système d’alimentation comme composant. On l’achète, on le monte, on le programme, et on garde son ingénierie pour son produit.
Où PN Labs se situe
C’est la thèse à la base de PN Labs. Nos modules (Battery Pal, Power Pal, Protect, NanoBuck, Protect Nano) règlent chacun un bloc du système d’alimentation, sous forme de carte testée et documentée, sans raccourcis. La plupart ne sont pas des PSOM complets. Ceux-là s’en viennent, en version simple comme en version plus avancée. Et parce qu’un système d’alimentation est un engagement à long terme, nous pouvons garantir sur demande une disponibilité de production à long terme : le module autour duquel vous concevez votre produit aujourd’hui sera encore là pour la production de demain.
Battery Pal est l’idée du PSOM de batterie à l’échelle de l’embarqué : charge USB-C PD, protection de cellule dédiée, jauge de charge et une sortie régulée de 3,3 V ou 5 V pour les conceptions au lithium à une cellule (1S), le tout sur une carte qui fonctionne dès qu’on met l’alimentation et qui se soude sur votre PCB comme un composant. Si vous construisez un nœud de capteur sans fil, un instrument portatif ou un petit contrôleur de robot, il remplace tout le parcours au niveau des puces décrit plus haut, à l’échelle d’une seule cellule. Power Pal couvre le côté distribution, avec une entrée à large plage et trois rails simultanés, avec protection et surveillance power-good. Un arbre d’alimentation complet sur un module.
Le PSOM complet, relié au logiciel, est l’aboutissement de ce raisonnement : un système d’alimentation sur batterie complet pour les produits à plusieurs cellules, avec gestion de batterie, charge, rails régulés, systèmes de sécurité, et télémétrie et configuration CAN sur un seul module. C’est ce que nous construisons ensuite.
Battery Pal est le premier pas dans cette direction, et ce n’est que le début.
Et si vous construisez un robot ou un produit embarqué sur batterie et que vous en avez assez de refaire l’alimentation, ça nous intéresse vraiment de savoir à quoi ressemble votre système d’alimentation aujourd’hui.
PN Labs conçoit des modules d’alimentation à Montréal, au Canada. Chaque module est testé individuellement et est accompagné d’une documentation complète. Nous concevons l’alimentation pour que vous puissiez bâtir le produit.